


로봇 제어 케이블이란?
2026-07-10
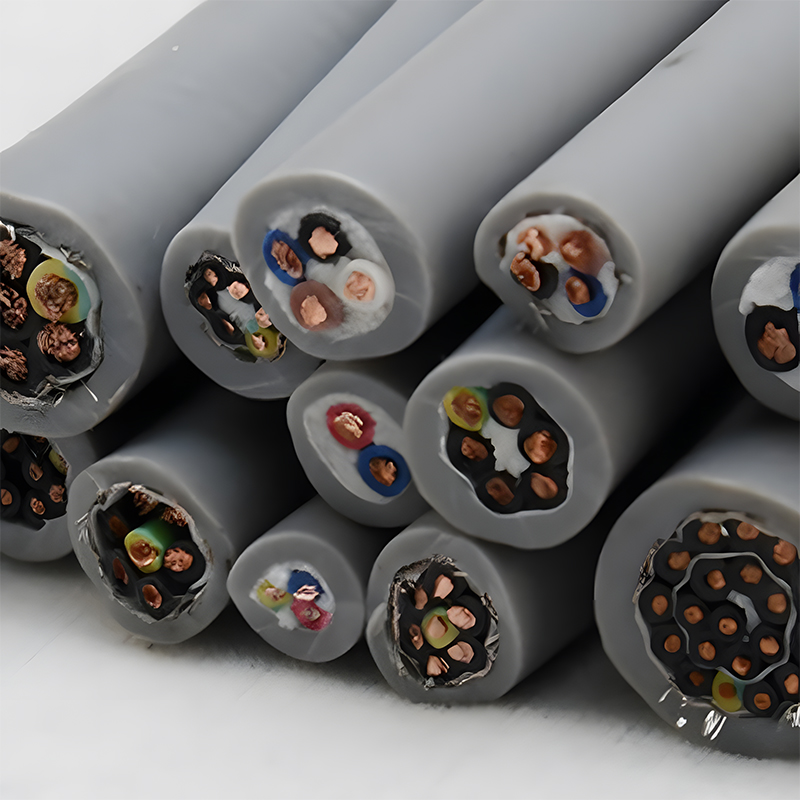
A 로봇 제어 케이블 도체 피로나 신호 손실 없이 로봇 팔의 지속적인 굽힘, 비틀림, 회전을 통해 전력, 제어 신호 및 데이터를 전달하도록 설계된 특수 멀티 코어 케이블입니다. 표준 산업용 배선과 달리 짧은 연선, 내부 윤활 슬립층 및 유연한 불소수지 절연체를 사용하여 자동화된 생산 라인 내에서 수백만 번의 동시 비틀림 및 플렉스 사이클을 견딜 수 있습니다.
표준 산업용 케이블이 로봇 암 내부에서 작동하지 않는 이유
로봇 팔은 한 방향으로 움직이는 경우가 거의 없습니다. 각 관절에는 굽힘, 회전 및 급격한 가속이 동시에 발생하며 해당 팔을 따라 흐르는 케이블은 세 가지 힘을 동시에 흡수해야 합니다. 이는 움직임이 대부분 선형적이고 반복적인 드래그 체인 애플리케이션과 매우 다릅니다.
일반 제어 케이블을 로봇 축에 설치하면 구리 가닥이 비틀림 지점에서 점차적으로 부서지고 재킷이 경화되며 차폐 범위가 틈을 엽니다. 그 결과 간헐적인 신호 지터, 인코더 오류, 그리고 결국 생산 라인을 중단시키는 파손된 도체가 발생합니다. 진정한 로봇 제어 케이블은 단순히 반복적인 굴곡이 아닌 굴곡과 비틀림이 결합되도록 특별히 설계된 내부 구조로 이를 해결합니다.
로봇 케이블과 표준 산업용 케이블 비교: 성능 데이터
일반 케이블과 로봇 등급 케이블 사이의 간격은 동일한 비틀림 및 굽힘 조건에서 테스트하면 분명해집니다. 아래 표에는 일반적인 실험실 벤치마크 데이터가 요약되어 있습니다.
| 성능 기준 | 로봇 제어 케이블 | 표준 산업용 케이블 |
| 비틀림 저항 | 미터당 최대 플러스/마이너스 180도 | 미터당 약 ± 30도 |
| 동적 굽힘 수명 | 10,000,000주기 | 약 1,000,000주기 |
| 작동 온도 | -65°C ~ 260°C | -20°C ~ 80°C |
| 내화학성 | 오일과 산에 대한 높은 저항성 | 제한된 저항 |
| 차폐 범위 | 85% 이상의 주석 도금 구리 브레이드 | 일반적으로 60~70% |
구조 내부: 다축 유연성을 달성하는 방법
동일한 조인트에서 회전과 굽힘을 견딜 수 있는 케이블을 얻으려면 내부 레이어가 서로 상호 작용하는 방식을 다시 생각해야 합니다. 두 가지 디자인 요소가 실제 서비스 수명에 가장 큰 차이를 만듭니다.
짧은 피치 연선 및 내부 슬립층
도체는 표준 배선보다 눈에 띄게 짧은 꼬임 길이로 꼬여 있습니다. 이 짧은 꼬임은 응력을 한 지점에 집중시키는 대신 회전 중에 각 스트랜드 전체에 응력을 보다 균등하게 분산시킵니다. 도체 번들과 외부 재킷 사이에 윤활 처리된 분리층(종종 PTFE 테이프 또는 아라미드 섬유 랩)을 사용하면 내부 구성 요소가 서로 약간 이동할 수 있습니다. 이러한 슬라이딩 동작은 마찰열 축적을 방지하고 비틀림 중에 스트랜드가 끼이는 것을 방지합니다.
깨끗한 신호 전송을 위한 정밀 EMI 차폐
로봇 팔은 강력한 전자기 간섭을 발생시키는 서보 모터, 드라이브 및 용접 변압기 근처에서 작동합니다. 세심하게 계산된 각도로 적용된 주석 도금 구리 브레이드는 케이블이 완전히 뒤틀린 경우에도 차폐 효과를 유지합니다. 이는 몇 밀리볼트의 노이즈가 오류 코드를 유발할 수 있는 RS485, EtherCAT 및 엔코더 피드백 라인에 가장 중요합니다.
코어 도체 및 절연 옵션
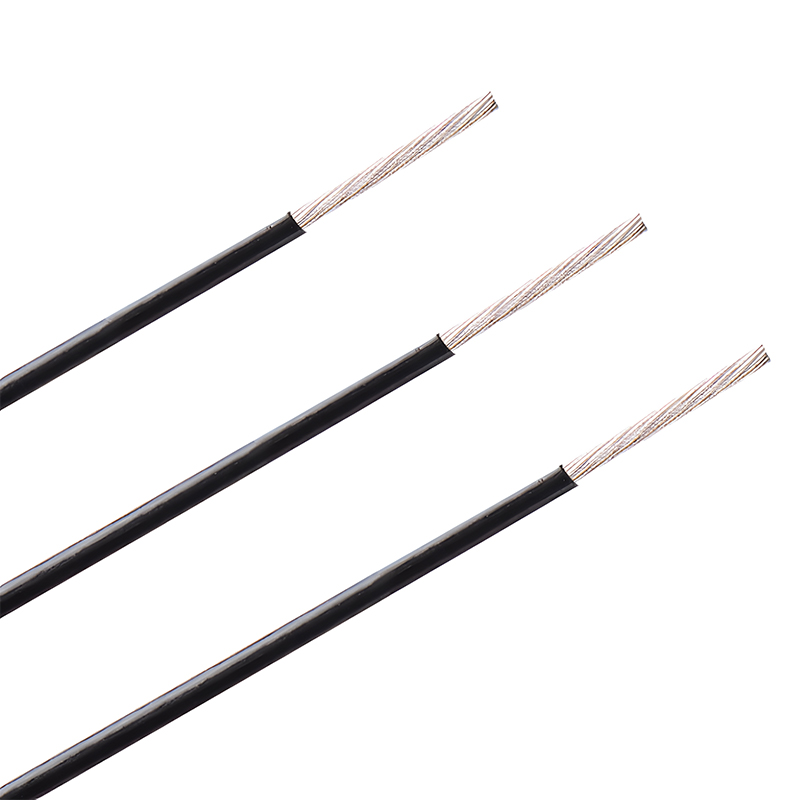
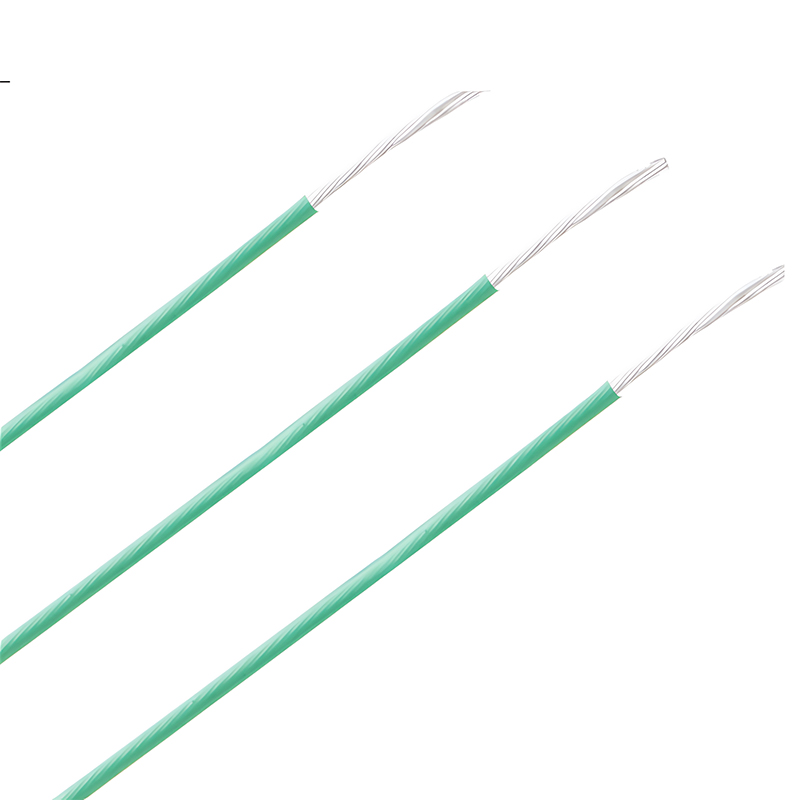
로봇 제어 케이블 어셈블리는 내부 도체에 대한 고온, 저마찰 절연 재료 선택을 중심으로 제작되었습니다. 이는 로봇 제어 케이블 구성 내에서 가장 일반적으로 지정되는 기본 와이어 유형입니다.
로봇 제어 케이블이 사용되는 곳
이 케이블은 기계 축이 수년간 연속 작동하는 동안 모션, 전력 및 데이터를 안정적으로 결합해야 하는 모든 곳에 지정됩니다.
- 자동차 용접 로봇: 수백만 개의 복잡한 3차원 움직임을 수행하는 동시에 용접 스패터와 높은 주변 열에 강합니다.
- 픽앤플레이스 전자부품 조립: 소형 로봇 작업 셀 내부에서 고속 가속과 엄격한 굽힘 반경을 위해 제작되었습니다.
- 클린룸 로봇공학: 테플론 재킷 구조는 미립자가 없고 가스가 배출되지 않으므로 반도체 웨이퍼 처리 로봇에 적합합니다.
- 해저 및 검사 드론: 수중 탐사 장비를 위한 내압성과 높은 유연성으로 제작되었습니다.
안정적인 로봇 케이블 뒤에 숨은 제조 표준
일관성은 원시 성능 수치만큼 중요합니다. ISO9001 및 IATF16949 품질 시스템에 따라 생산된 케이블은 자동차 및 로봇 공급망 전반에 걸쳐 요구되는 엄격한 공정 제어를 충족하도록 제조됩니다. 모든 생산 배치는 선적 전에 실험실 환경에서 전용 비틀림 및 굽힘 테스트를 통과해야 하며 UL, CE, CCC 및 RoHS와 같은 인정된 안전 목록을 보유해야 케이블이 재인증 없이 다양한 지역 시장에 배포될 수 있습니다.
자주 묻는 질문
로봇 제어 케이블에서 누워 방향이 중요한 이유는 무엇입니까?
도체 스트랜드와 외부 브레이드의 꼬임 방향은 서로 균형을 이루어야 합니다. 동기화되지 않으면 케이블에 내부 토크가 발생하여 구조가 영구적으로 변형되고 결국 절연체가 분리되는 코르크마개 효과가 발생합니다.
로봇 제어 케이블이 산업용 냉각수와 유압유를 처리할 수 있습니까?
예, 재킷이 FEP 또는 실리콘-폴리우레탄 혼합물로 제작된 경우 가능합니다. 이러한 재료는 중장비 가공 및 용접 셀 주변에서 흔히 발견되는 절삭유, 냉각수 및 윤활유에 대해 화학적으로 불활성입니다.
정적 굽힘 반경과 동적 굽힘 반경의 차이점은 무엇입니까?
일반적으로 케이블 외경의 약 4배인 정적 굽힘 반경은 다시 움직이지 않는 고정 설치에 적용됩니다. 일반적으로 외부 직경의 7.5배에서 10배에 해당하는 동적 굽힘 반경은 시간이 지남에 따라 구리 가닥의 품질을 저하시키지 않고 케이블이 지속적으로 움직이는 동안 처리할 수 있는 가장 작은 반경을 정의하므로 로봇 공학에 중요한 수치입니다.


뉴스 및 블로그
-
"FLRY-B CY, 12 x 0.5 mm², 독일 표준"이라는 한 줄의 케이블 설명이 포함된 도면이 도착합니다. 3개의 공급업체가 이를 인용하고 있으며, 돌아오는 3개...
더 읽기 -
슈투트가르트의 와이어링 하니스 엔지니어가 새로운 상업용 차량 프로그램에 대한 RFQ를 열었을 때 케이블 목록에는 11개의 다른 단면에 플라이, FLR2X 및 FLU6YA...
더 읽기 -
Every cable failure I have had to trace through an industrial plant could have been prevented ...
더 읽기 -
귀하의 유지보수 팀은 3상 모터 케이블 크기 차트를 가지고 공급업체 바인더 앞에 서 있습니다. 모터 명판에는 30kW, 400V가 표시되어 있고 차트에는 16mm² 구리...
더 읽기

-
전화
+86-(0)21-6083 5889
+86 138 1238 0261 -
이메일
export03@silvertincable.com
수출@silvertincable.com -
본사 주소:
Xinghua시 Dainan Town Zhangguo Community Jianling Road 20 번지. 중국 장쑤성
-
상하이 지점:
방 18A, 서관, Keji Jingcheng, No. 668 East Beijing Road. 중국 상하이 황푸구
Copyright © 2025 Jiangsu Silver& Tin Thread Hi-temperature Wire and Cables Co., Ltd. 모든 권리 보유.
중국 산업용 케이블 제조업체 맞춤형 전문 와이어 및 케이블 공급업체